Voor het uitlezen van de sensoren en het te kunnen gebruiken hebben we het gewogen gemiddelde genomen. dit doen we door alle sensoren te vergelijken met een voor ingestelde waarde van zwart en wit. Deze waardes worden dan in procent uitgedrukt. Dit zijn de genormaliseerde waardes van elke sensor. Deze ga je vermenigvuldigen met de afstand die de sensor verwijderd is van het nulpunt met het nulpunt in het midden van de 6 sensoren (als je totale lengte, van sensor 1 tot sensor 6, 400 is dan is bijvoorbeeld sensor 1 -200 maal de genormaliseerde waarde en sensor 6 200 maal de genormaliseerde waarde). Hierna tel je alle waardes op en deel je ze door alle genormaliseerde waardes (die je ook optelt met elkaar) hierdoor krijg je een gemiddelde waarde. Deze waarde zal later gebruikt worden voor de PID regelaar. Hieronder een aantal voorbeelden van de code: declareren van de sensoren (de volgorde kan voor iedereen anders zijn als de juiste sensor er maar aanhangt) deze staan b...
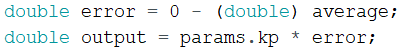
Een eerste succes! Plan B volgt een lijn op een deftige manier. Een filmpje ter verduidelijking: kan ook bekeken worden via de link . Hierbij heb ik gebruik gemaakt van een simpele P regelaar. Hierbij gebruik ik enkel de Kp waarde zoals hieronder verduidelijkt: het gewogen gemiddelde vergelijken met het nulpunt en vermenigvuldigen met de Kp waarde zorgen dat de output niet groter is dan 255 of kleiner dan -255 snelheid van de motoren gelijkstellen aan de opgeslagen snelheid met de output opgeteld of afgetrokken de int zorgt ervoor dat het geen kommagetallen zijn zorgen dat de pwm waardes niet boven 255 of onder -255 liggen zorgen dat de motor naar de juiste kant draait als de pwm waarde negatief of positief is zorgen voor een absolute waarde voor de snelheid (pwm kan niet negatief zijn) Deze code zal later uitgebreid worden met een Ki en een Kd waarde. zodat we gebruik maken van een PID regelaar. <<Vorige ...

Reacties
Een reactie posten