Voor het uitlezen van de sensoren en het te kunnen gebruiken hebben we het gewogen gemiddelde genomen. dit doen we door alle sensoren te vergelijken met een voor ingestelde waarde van zwart en wit. Deze waardes worden dan in procent uitgedrukt. Dit zijn de genormaliseerde waardes van elke sensor. Deze ga je vermenigvuldigen met de afstand die de sensor verwijderd is van het nulpunt met het nulpunt in het midden van de 6 sensoren (als je totale lengte, van sensor 1 tot sensor 6, 400 is dan is bijvoorbeeld sensor 1 -200 maal de genormaliseerde waarde en sensor 6 200 maal de genormaliseerde waarde). Hierna tel je alle waardes op en deel je ze door alle genormaliseerde waardes (die je ook optelt met elkaar) hierdoor krijg je een gemiddelde waarde. Deze waarde zal later gebruikt worden voor de PID regelaar. Hieronder een aantal voorbeelden van de code: declareren van de sensoren (de volgorde kan voor iedereen anders zijn als de juiste sensor er maar aanhangt) deze staan b...
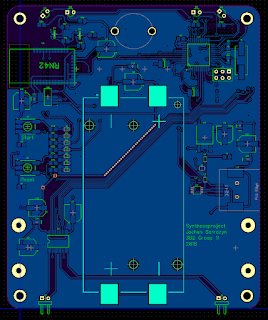
Na lang prutsen aan de pcb staat alles op zijn plaats. Voorkant: Achterkant: Met onderdelen Voorkant 3D: Achterkant 3D: Als je zeker bent dat de PCB af is dan kan je hem bestellen. Dit kan bijvoorbeeld bij eurocircuits, wurth-electron ic, seeed studi o fusion, JLCB. Ik heb nu gekozen voor seeed studio (keuze hangt af van de prijzen op dat moment). Updates van de printplaat zullen later komen. <<Vorige ...

Reacties
Een reactie posten